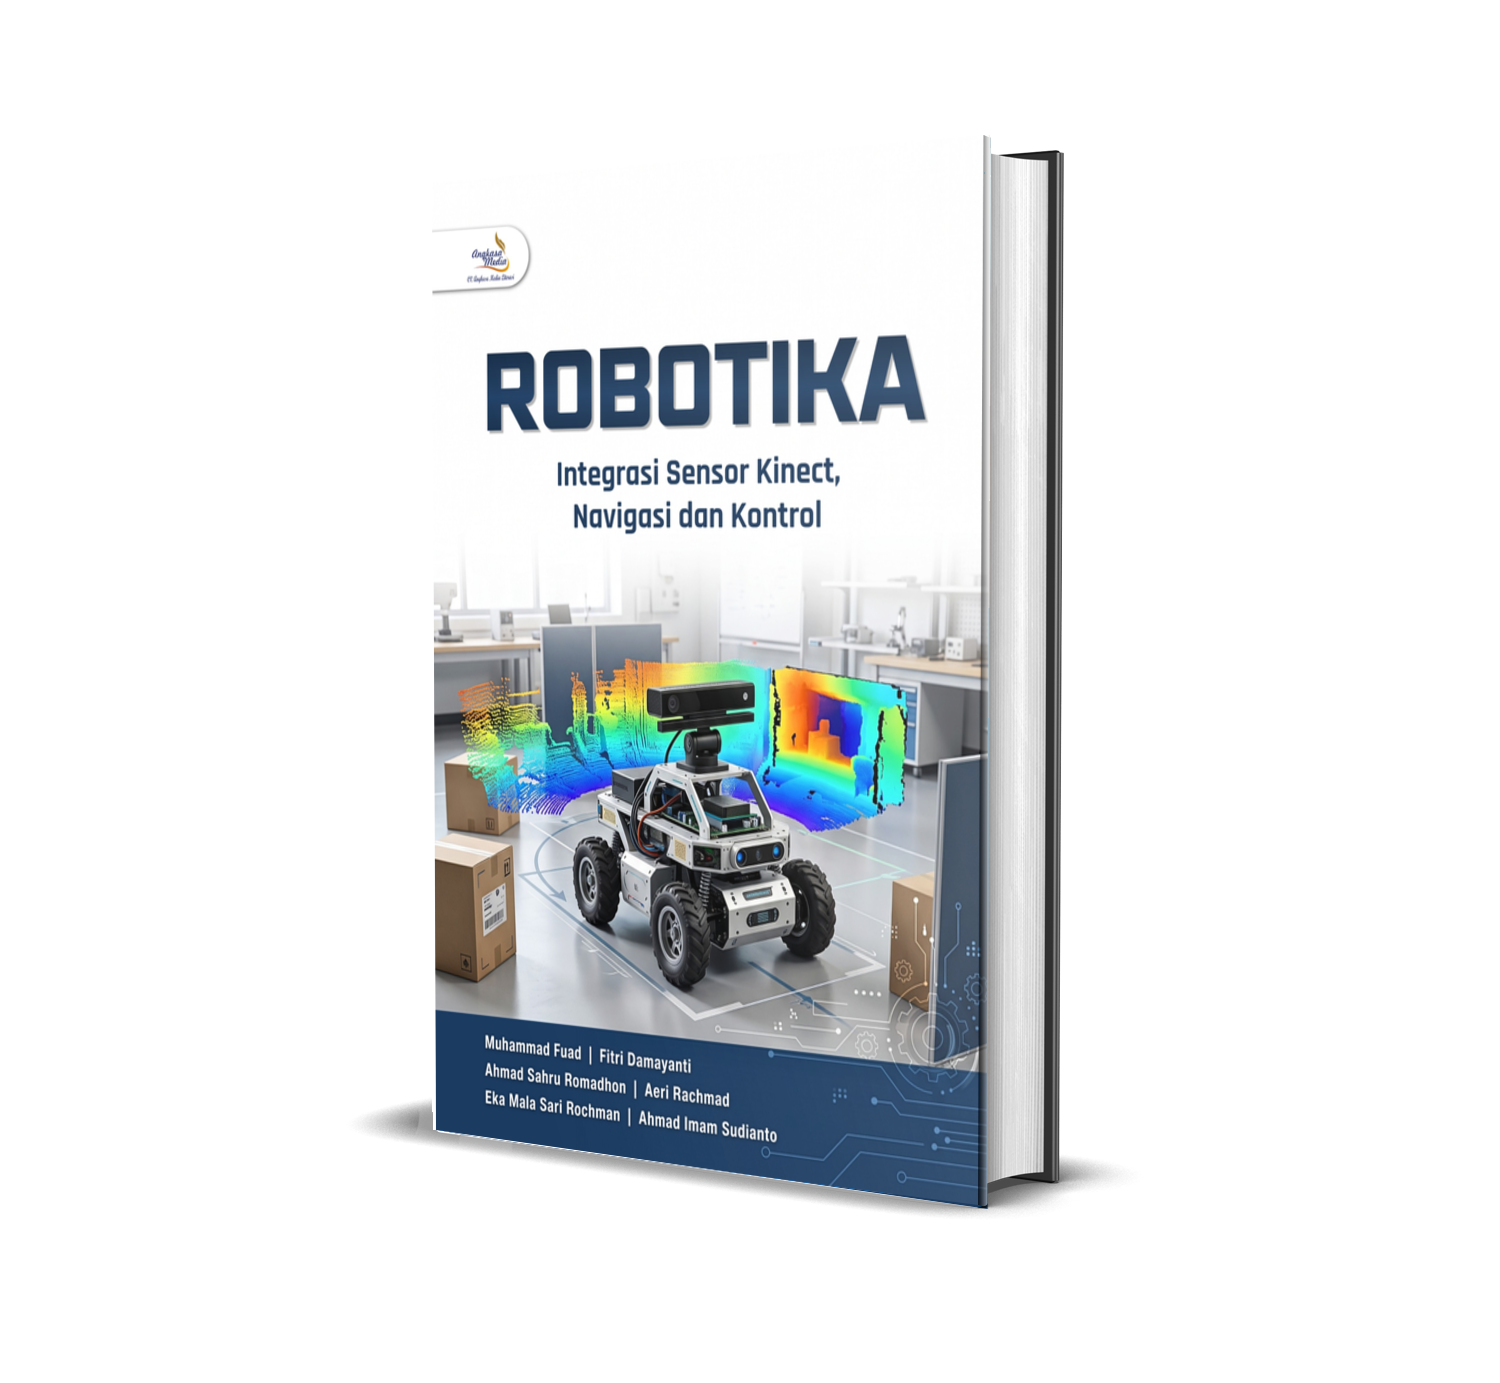
Buku Robotika: Integrasi Sensor Kinect, Navigasi dan Kontrol membahas pemanfaatan sensor 3D dalam membangun sistem robotika yang mampu memperoleh informasi lingkungan, mengolah data visual, menentukan jarak dan arah, serta menghasilkan respons gerak. Pembahasan dimulai dari pengenalan sensor Kinect, sejarah perkembangan, arsitektur perangkat keras, prinsip kerja sensor kedalaman, spesifikasi, hingga keterbatasan operasionalnya. Buku ini juga memperkenalkan berbagai sensor 3D alternatif, seperti Asus Xtion Pro Live, Intel RealSense, Stereolabs ZED, dan Orbbec, beserta karakteristik dan penggunaannya pada sistem robotika.
Pembahasan kemudian diarahkan pada aspek perangkat lunak dan pengolahan data melalui Kinect SDK, OpenNI, libfreenect, ROS, serta OpenCV. Berbagai keluaran sensor, meliputi RGB, Depth, Skeleton, dan inframerah, dijelaskan bersama proses akses, sinkronisasi, registrasi, filtering, serta visualisasinya. Materi selanjutnya mencakup estimasi jarak dan arah, pose estimation, pembangunan point cloud 3D, hingga penerapan kontrol gerak melalui simulasi PyBullet. Pada bagian akhir, pembaca diperkenalkan pada kinematika robot beroda, kalibrasi odometri, serta obstacle avoidance berbasis data kedalaman. Dengan alur tersebut, buku ini menjadi bahan pembelajaran yang menghubungkan sensor, pengolahan citra, persepsi lingkungan, navigasi, simulasi, dan kontrol gerak dalam satu rangkaian sistem robotika.
|
Detail Buku |
|
| ISBN | |
| Penulis | Muhammad Fuad Fitri Damayanti Ahmad Sahru Romadhon Aeri Rachmad Eka Mala Sari Rochman Ahmad Imam Sudianto |
| Editor | Weni Yuliani, S.Si., M.M., C.Ed. |
| Penyunting | Risa Juita, S.E. |
| Desain Sampul | Ringgalang Alfath Saksaky, S.IP. |
| Ukuran | A5 |
| Jumlah Halaman | 168 |
| Terbit | 2026 |
Produk Terkait
-
Teknik Elektro
PENERANGAN LAMPU JALAN OTOMATIS BERBASIS ARDUINO DENGAN SENSOR LDR
Rp75.000 Tambah ke keranjang
Ulasan
Belum ada ulasan.